
Tiene múltiples funciones productivas y es 25 veces más barato que los importados. El dispositivo es capaz de moverse en espacios interiores y exteriores, transportar elementos y manejarse de forma autónoma.
 Lanzan nuevos créditos hipotecarios Casa Propia para construcción de viviendas.
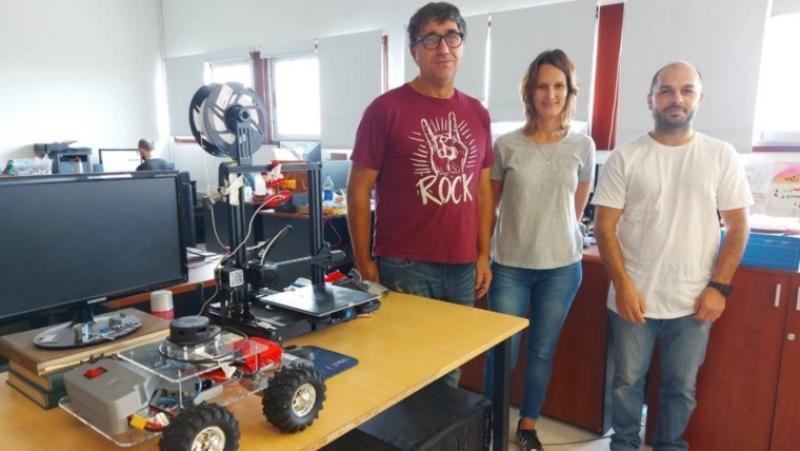
Investigadores santafesinos diseñaron un robot terrestre compacto, capaz moverse con gran maniobrabilidad tanto en espacios interiores y exteriores, transportar elementos y manejarse de forma autónoma. Su costo es 25 veces inferior al de uno similar importado, y su creación les permitió ganar un certamen nacional.
El Instituto de Investigación en Señales, Sistemas e Inteligencia Computacional de UNL-Conicet, de la Facultad de Ingeniería y Ciencias Hídricas (FICH) de la Universidad Nacional del Litoral UNL) lleva diez años trabajando en robótica, más concretamente en el desarrollo de un algoritmo que lo comande. “Siempre nos topábamos con que para ciertos experimentos había que contar con un robot en el mercado y su valor es muy elevado, del orden de los u$s25 mil”, indicó Leonardo Giovanini.
Como además las revistas en las cuales venían publicando estudios empezaron a pedirles experimentos, hace un año y medio pusieron manos a la obra y comenzaron la creación del robot propio. Así surgió un prototipo chico, de diseño modular y personalizable, con un chasis formado por una plancha de acrílico de 40 cm x 25 cm, al cual se le incorporaron cuatro motores independientes, para darle más agilidad y un uso múltiple. Tanto el hardware como el software fueron desarrollo propio.
Además, la plataforma consta de una arquitectura distribuida de sensoramiento y control, compuesta por una computadora de una sola placa, un microcontrolador y un módulo de comunicación inalámbrica, conectados a través de un bus serie universal de alta velocidad, que es operado por un software desarrollado por el grupo de trabajo basado en el framework Robot Operating System (ROS). El robot incluye una unidad inercial de medición con magnetómetro, un receptor GPS y un encoder incremental por cada motor.
“En un momento teníamos todo armado y apareció un concurso, y el enfoque fue plantear una arquitectura electrónica y de software que capaz de estandarizarse, con un marco de trabajo internacional, cosa que logramos”, señaló Giovanini a Ecos365. De esta manera, terminaron llegando a un robot innovador, que no existía en el mercado nacional, capaz de moverse tanto en ambientes cerrados como en el exterior, y basado en una plataforma abierta, lo que facilita la realización de modificaciones para adecuarlo a cada necesidad.
“Esta sinergia permite un sinfín de aplicaciones, como por ejemplo navegación autónoma, realización de mapas, evasión de obstáculos, planeamiento de trayectorias, localización y realización de mapas en simultáneo (SLAM), entre otras”, enumeró. De hecho, ya han trabajado con una firma para el uso de los mismos para desinfectar hospitales, cargándole un mapa y pudiendo recorrer el establecimiento a distintas velocidades. Ahora la idea es utilizar esta misma metodología en un vehículo articulado como un tractor. “Como ya está hecho todo el software, sólo habría que concentrarse en la parte mecánica, en fortalecer el hardware para que aguante más peso”, graficó y añadió que esta forma de trabajo les permite aplicar la misma solución para necesidades diferentes.
Y todo esto a bajo costo, ya que el valor total de producción no supera los u$s1000. “Por el momento nuestro interés es académico, pero hay empresas en el mundo que comenzaron de esta manera y hoy los fabrican a escala para la venta”, aseveró y agregó que este trabajo les permitió ganar el concurso federal de propuestas para la innovación tecnológica. Cabe resaltar que el mercado de robots se encuentra en auge a nivel mundial para tareas de transporte, que mejoran el desempeño y la rentabilidad de las actividades, reduciendo los costos y riesgos, aumentando la productividad y la seguridad de los operarios.
Además de Giovanini integran el equipo los investigadores Guido Sánchez y Marina Murillo; Nahuel Deniz y Exequiel Benavidez, becarios posdoctoral y doctoral -respectivamente-, y Agustín Capovilla, cientibecario.
Fuente: Ecos365